드론 여러 대가 번지는 오염 구름을 쫓는다
시뮬레이션에서 기존 방법보다 나았다고 연구진은 밝혔다
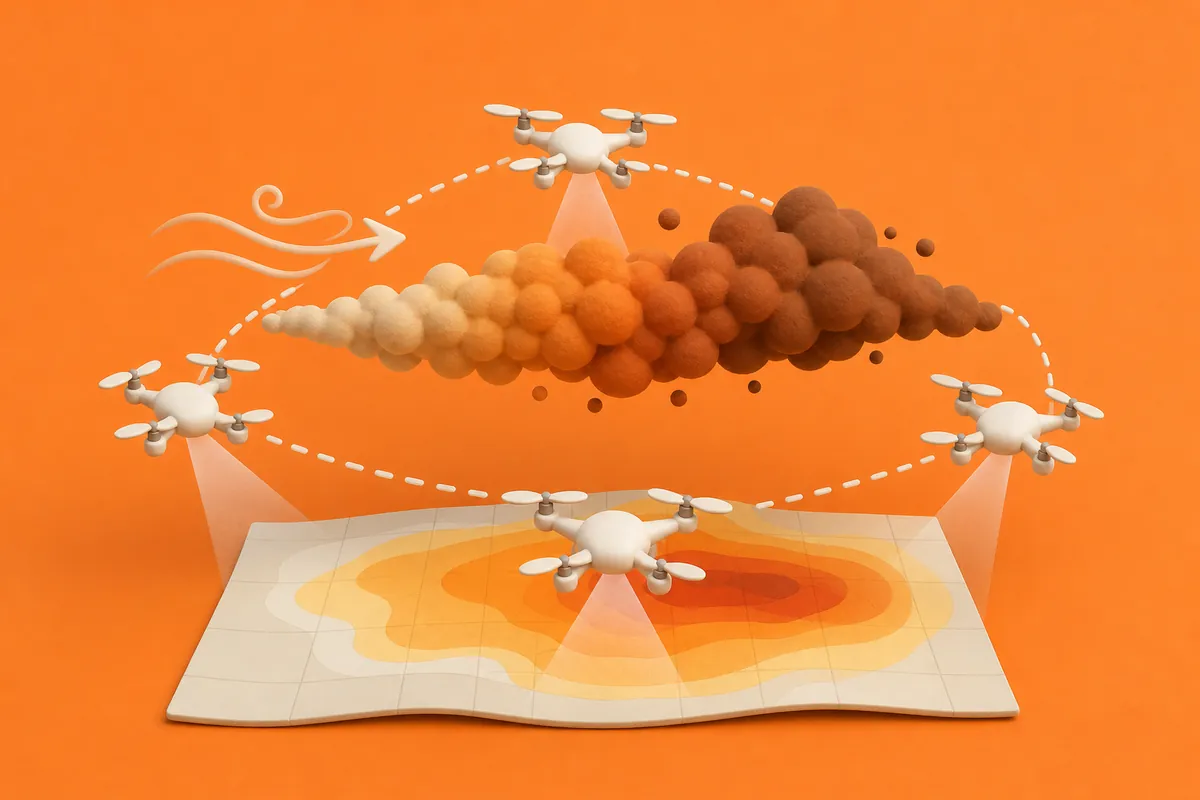
연구진이 여러 대의 무인항공기(UAV)가 바람에 따라 움직이는 대기오염 분포를 추적하고 지도로 그리게 하는 제어 방식을 내놓았다. 연구진은 시뮬레이션에서 이 방식이 기존 방법보다 크게 나았다고 밝혔다.
지금까지
대기오염은 그동안 주로 정해진 자리의 측정소나 사람이 장비를 들고 다니는 방식으로 쟀다. 오염 물질은 바람을 타고 모양과 위치가 계속 바뀌기 때문에, 한곳에 고정된 측정으로는 변화를 따라가기 어렵다는 한계가 있었다.
AI 시대에는
연구진은 밀도 기반 제어(Density-Driven Control, D²C)를 확장한 틀을 제안했다고 밝혔다. 이 틀은 오염 물질이 퍼질 모습을 예측하고, 기준이 되는 밀도를 계속 고쳐 가며 드론의 경로를 정한다. 기준 표본은 드론이 잰 농도의 기울기와 바람 추정값을 바탕으로 움직이며, 오염 쪽으로 끌림, 바람에 실려 이동, 표본끼리 밀어냄, 무작위 확산이라는 네 가지 작용이 반영된다. 각 드론은 측정값을 중앙 조정자에게 보내고, 조정자는 이를 합쳐 목표 배정과 경로 계획에 쓴다. 연구진에 따르면 시뮬레이션에서 오염 구름이 고정된 감시 구역 밖으로 빠져나가는 강한 바람 조건에서 비교한 기존 방법들은 추적에 실패했지만 이 방식은 변화에 맞춰 적응했다. 다만 이 글은 동료 심사를 거치기 전에 공개된 사전 공개 논문이고, 결과도 시뮬레이션에서 나온 것이다.
지금 해 볼 것
- 가까운 대기질 측정소의 공개 수치를 하루 몇 차례 확인하고, 그날 바람 방향과 함께 비교해 본다.
- 개발자라면 점 여러 개를 오염 농도가 높은 쪽으로 끌리게 하고 바람 방향으로 밀면서 서로 밀어내게 하는 간단한 시뮬레이션을 만들어, 논문이 말한 네 가지 작용을 눈으로 확인해 본다.
원문에서 확인한 사실
- 논문은 여러 대의 UAV가 변화하는 오염 물질 분포를 추적하고 지도로 그리도록 조정하는 적응형 D²C 틀을 제안한다.
- 기준 표본은 국지적으로 측정한 농도 기울기와 바람 추정값을 이용해 갱신되며, 기울기 끌림·바람 이동·표본 간 반발·무작위 확산이 적용된다.
- 각 UAV는 국지 측정값을 중앙 조정자에게 공유해 하나의 통합된 기준 표본 집합을 유지한다.
- 약한 바람과 강한 바람 조건의 시뮬레이션에서 Sinkhorn 거리 기준으로 기존 최신 방법보다 크게 나은 성능을 보였다고 연구진은 밝혔다.
- 빠르게 변하는 바람에 오염 구름이 고정 감시 구역 밖으로 벗어나는 경우, 시험한 기존 방법은 추적을 유지하지 못했다.
- 저자는 Julian Martinez, Ruchika Singh, Mohammad Afrazi, Kooktae Lee이다.
이 기사는 쎈프레스 편집국이 공개된 원문을 바탕으로 정리했습니다. 원문에 없는 내용은 싣지 않는 것을 원칙으로 하며, 틀린 곳은 010-8114-3468로 알려 주시면 바로 고칩니다.