로봇 · 드론
기사 4건
거대 인공지능을 쓴 로봇, 적은 시범으로 익혀
연구진이 매개변수 5520억 개 규모의 거대 모델을 로봇 제어에 쓰는 스케일VLA(ScaleVLA)를 내놓았다고 밝혔다. 시범 횟수가 적어도 더 잘 배우고, 처음 보는 상황에서도 성공률이 높았다고 주장한다.
모래와 점토 다루는 로봇 손, 재료 모사 없이 학습
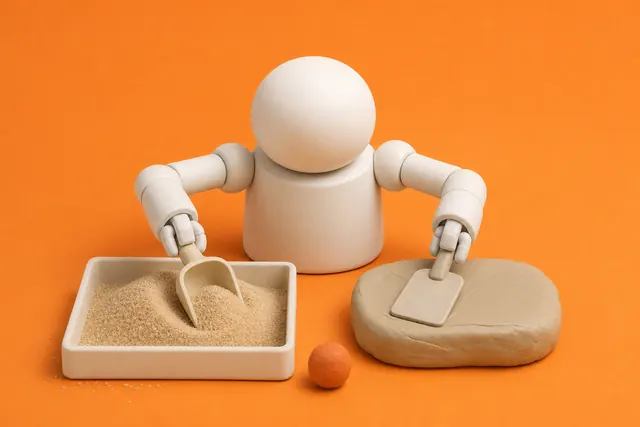
연구진이 모래를 푸고 점토를 미는 것 같은 도구 사용 기술을, 모래나 점토를 컴퓨터로 흉내 내지 않고 로봇에게 가르치는 방법 DAPPT를 내놓았다. 연구진은 이 방법이 여섯 가지 작업에서 추가 학습 없이 실제 환경으로 옮겨졌다고 밝혔다.